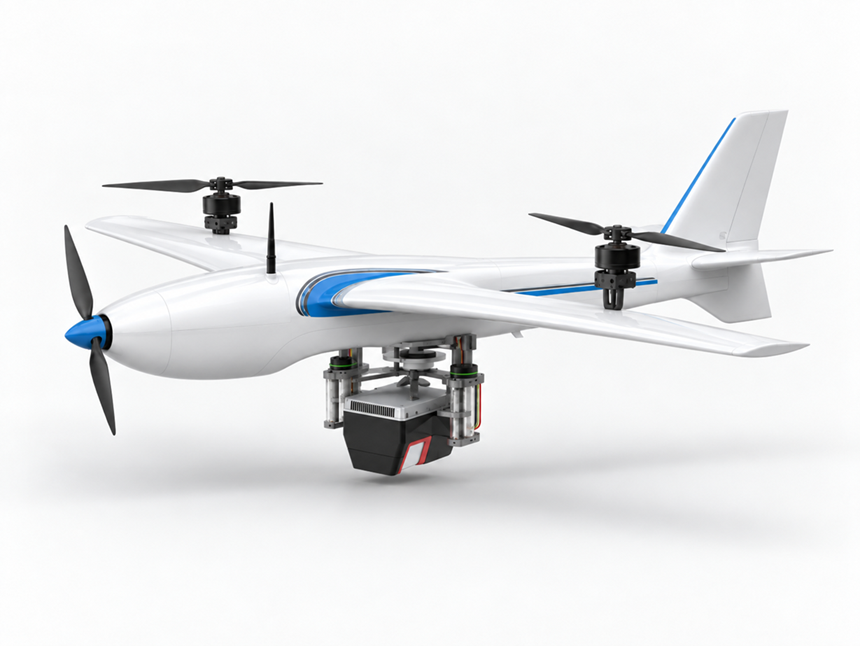
Im Rahmen des Forschungsprojekts „MOSAIC-UAV“ soll eine modulare Trägerplattform entwickelt werden, welche die Schnittstelle zwischen Unmanned Aerial Vehicels (UAVs) und Sensorsystemen wie LiDAR-Scannern zum Airborne Mapping bildet. Der Entwicklungsprozess des Systems umfasst hierbei insbesondere die Strukturoptimierung funktionsintegrierter, tragender Strukturen hinsichtlich Leichtbau, Festigkeit und Steifigkeit.


